Ранее разбиралась модель вида  =f(x1,x2,…xN); Она представлялась в виде полинома.
 . Все факторы ортогональны друг другу. Добавляем еще одну компоненту
 =f(x1,x2,…xN) +
 — ошибка эксперимента.
Учет дискретного дрейфа. Пример: Смена сырья на заводе.
|
G |
Планирование |
Обр. рез-тов |
|||||||||
|
|
|
|
|
|
|
|
|
|
|||
|
|
|
|
|
|
|
|
|
||||
|
1 |
+ |
— |
— |
+ |
+ |
— |
— |
+ |
I блок |
|
|
|
2 |
+ |
+ |
— |
— |
— |
— |
+ |
+ |
|
||
|
3 |
+ |
— |
+ |
— |
— |
+ |
— |
+ |
|
||
|
4 |
+ |
+ |
+ |
+ |
+ |
+ |
+ |
+ |
|
||
|
5 |
+ |
— |
— |
— |
+ |
+ |
+ |
— |
II блок |
|
|
|
6 |
+ |
+ |
— |
+ |
— |
+ |
— |
— |
|
||
|
7 |
+ |
— |
+ |
+ |
— |
— |
+ |
— |
|
||
|
8 |
+ |
+ |
+ |
— |
+ |
— |
— |
— |
|


1) X3=x1x2 (генерирующее соотношение для первого блока)
2) X3=-x1x2 (генерирующее соотношение для второго блока)
3) 
4) 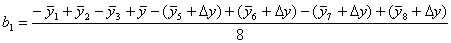
5) x1x2x3= Pб (блоковое)
Перестройка плана эксперимента дает дополнительную информацию о влиянии дискретного дрейфа.
Примеры разбиения на блоки.
1) x3=x1x2 x4=x1x2x3
2) x3=-x1x2 x4=x1x2x3
3) x3=x1x2 x4=-x1x2x3
4) x4=-x1x2 x4=-x1x2x3
Запишем полученную модель:

Достоинства этого планирования (недостатки отсутствуют).
1. Получили 4 – х факторный анализ при 3 факторах
2. Каждый из блоков при проведении эксперимента самостоятелен.